

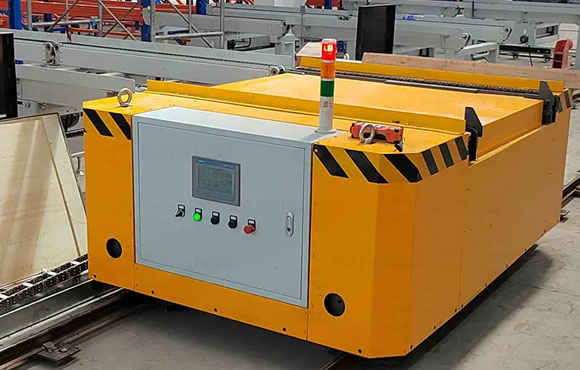
要点总结
- 计算运输过程中所载模具、货架、托盘及附件的总重量。.
- 在确认车辆尺寸之前,请检查货架开口、支撑腿间距、底部间隙以及起吊接触点。.
- 应根据路线稳定性、地面状况以及布局变更的频率,选择相应的引导方法。.
- 应全面审视整个取货、运输和送货流程,而不是仅凭载货能力来选择车辆。.
引言
在存储货架、生产区域和加工工位之间搬运大型模具,不仅需要足够的承载能力。货物必须保持稳定,车辆必须能够驶入货架下方或并排停靠,且升降平台必须能够到达正确的起卸位置。.
A 模具转运车 应根据整个搬运任务来选择:需要搬运什么、起始点和终点在哪里、如何装载,以及沿途存在哪些障碍。.
工业制造中使用哪些类型的模具运输车?
不同型号的搬运车设计的主要区别在于其移动方式和货物处理方式。购买者应首先确定所执行的任务是需要固定路线、灵活移动还是垂直提升。.
轨道引导式和无轨式转运车
轨道导引车专为在固定站点之间反复移动而设计。轨道界定了行驶路径,并有助于保持车辆的行驶方向。当路线是固定的,且导引车无需服务于多个不同目的地时,这种设备非常适用。.
无轨小车无需依赖地面轨道。它们可以在不同的工作区域之间移动,且在路线变更时更容易进行调整。不过,购买者需要检查转向空间、地面状况以及车辆的引导和控制方式。.
对于连接两个生产工位的固定路线,轨道引导系统可提供简洁明了的布局。如果车辆需要服务于多个区域,或者车间布局可能发生调整,则无轨设计能提供更大的灵活性。.
液压升降转移车
标准转运车在固定平台高度下运输货物。液压升降设计增加了垂直运动功能,使平台在装卸过程中能够升降模具。.
关键问题在于:模具是否只需水平运输,还是还必须进行提升,以便越过货架支撑结构或与另一个平台对齐。如果模具存放在高架货架上,请在确定车辆结构之前,先测量货架开口尺寸和所需的提升接口。.
当需要将负载抬离其支撑面时,起升设计便派上了用场。如果模具仅在同一高度的表面之间移动,起升机构可能会增加成本和维护工作量,却无法解决实际的搬运问题。.
基于AGV的模具输送系统
一个 自动导引车 沿预定路线行驶,几乎无需持续手动操控方向。根据导航方式的不同,其行进路径可通过磁导航、地面标记或激光测绘来确定。.
其主要优势在于可在已知的取货点和送货点之间进行可重复的运输。在选择自动化运输之前,采购方应确认运输顺序能够明确界定,且工作人员能够确保路线畅通。频繁的计划外目的地变更或持续被阻塞的路径,都会增加自动化运输的管理难度。.
如果主要要求是偶尔进行搬运且目的地频繁变更,则手动或远程操作可能更为实用。当相同的运输任务反复出现且能够纳入固定的生产流程时,自动化则更为合适。.
采购方应如何匹配载重能力和模具架尺寸?
即使小车的额定载重足够,但如果模具支撑不牢或无法通过货架开口,该小车仍可能不适用。需要同时检查重量和几何尺寸。.
计算模具和支撑架的总重量
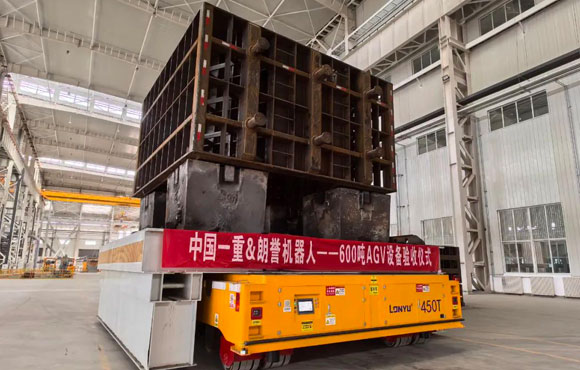
首先计算车辆将承载的最重模具的重量。再加上随其一同运输的任何托盘、货架、夹具或附件的重量。如果支撑结构也要被吊起,则不要仅使用模具本身的重量。.
然后检查载荷的分布情况。重心偏移的模具可能会使平台的某一侧承受更大的力。请根据模具图纸或经核实的测量数据,确认重心位置和支撑点位置。.
总载荷必须在车辆额定载重范围内,且支撑结构必须确保其稳定。如果模具呈不对称形状或其重量分布不均,请将载荷分布图提供给供应商,以便共同审查平台和支撑点。.
检查货架尺寸和支撑腿间距
请测量货架立柱之间的净开口宽度,而不仅仅是货架的总宽度。同时还要记录支撑构件之间的距离、底部高度,以及任何可能阻碍进入的横杆或支撑杆。.
将这些测量数据与车辆的整体轮廓(包括车轮和其他突出部件)进行对比。车辆进入时不得接触货架支撑结构。其升降平台也必须能够到达预定的接触点,且不得顶住货架结构。.
请特别注意净入口宽度、底部高度以及升降平台可用的空间。一份标明支撑腿位置和内部尺寸的货架图纸,有助于在订购设备前识别可能存在的干涉问题。.
使车辆尺寸与可用作业空间相匹配
测量每处取货和送货点的最窄通道、门道、转弯区域以及进出通道。车辆的总长度和宽度并不能说明它能否在受限区域内完成转弯。.
在平面图上标出路线,并将制造商提供的转弯半径与实际转弯处的几何形状进行对比。请预留在货架处对齐所需的空间,以及装载后车辆驶离所需的空间。.
车辆在每个站点都需要有足够的空间进行进站、转弯、对准和出站,而无需依赖计划外的倒车或手动调整位置。如果路线过于狭窄,请在订购前调整路线或车辆布局。.
购买者选择模具搬运AGV前应检查哪些运行条件?
在确认货物与货架的兼容性后,买家需要检查车辆能否完成整个路线的运输和交接。导航只是这项评估的一部分。.
确定所需的提升高度和定位精度
测量车辆平台与模具支撑面之间的高度差。该测量值应包括进入货架下方所需的间隙,以及将模具抬离其支撑结构所需的垂直行程。.
起重接口的重要性不亚于起重高度。需确定平台将与模具或其支撑架接触的位置。如果模具有多个支撑点,请确认平台能够与这些支撑点啮合,同时避免对薄弱或未受支撑的部位施加压力。.
定位要求取决于交接方式。停靠在存储区附近的车辆可能不需要与将平台直接放置在模具正下方的车辆相同的精度。请定义各工位允许的对准间隙以及所使用的参考点。.
请向供应商提供起吊和卸货高度、货架净空、支撑点图纸以及所需的对中公差。这些细节有助于确定必要的起升行程和停止性能。请勿假设所有 AGV 提供相同的起重或定位能力。.
磁条、二维码与激光SLAM导航的比较
导航应与路线的稳定性及布局变更的频率相匹配。.
磁导引系统沿安装在地面上的物理路径运行。它适用于可重复的行进路线,但若需更改路线,可能需要对导引布局进行调整。购买者应考虑地面安装以及更改路线所需的工作量。.
二维码导航系统以地面标记作为定位参考。该系统可支持预设路线和站点,但标记的布置位置和状态会影响其可靠性。油渍、灰尘、磨损或受损的标记都可能干扰识别,因此需要考虑地面状况和日常维护工作。.
激光SLAM利用环境特征来绘制地图并确定车辆位置。虽然环境必须提供可用的参考特征,但该技术能够提供更大的路线灵活性。周围环境发生较大变化、存在大量障碍物或外观相似的区域,都可能影响地图绘制和定位。.
在指定一个 agv 自动导引车 系统, ,应比较路线变更、站点定位、地面状况以及引导系统的维护情况——而不仅仅是导航技术的名称。磁引导适用于路线稳定的场景;二维码在能够安装和维护标记点的地方效果良好;当路线灵活性至关重要且环境支持可靠建图时,激光SLAM技术值得评估。.
评估地面状况、转弯空间及安全要求
地面接缝、坡度、松散杂物、油渍、积水以及不平整的地面都会影响牵引力和车辆稳定性。应检查地面的承重能力及其表面状况。美国职业安全与健康管理局(OSHA)关于机动工业卡车的指导方针也指出,地面状况、障碍物和净空高度是需要进行评估的工作场所因素。.
绘制人行横道、叉车行驶路线、盲角和共用工作区域的示意图。明确车辆必须停靠的位置,以及人员如何知晓车辆正在接近。 ISO 3691-4:2023 规定了无人驾驶工业卡车及其系统的安全要求和验证方法。在审查自动化设施的安全要求时,可将其作为参考依据。该标准中还描述了一种通用的风险评估方法,详见 ISO 12100:2010.
不应仅凭宽度来批准一条路线。还需综合考虑场地容量、路面状况、转弯空间、与行人的隔离措施、停靠点,以及通过风险评估确定的各项安全功能。一份能体现这些条件的工厂平面图,能为供应商提供更可靠的依据来审查该路线。.
为什么在处理重型模具时应选择自动模具搬运系统?
在确定负载、机架接口和操作路径后,采购方可以将这些要求与具体的设备配置进行对比。以下规格描述了Lonyu的 自动模具传输系统.
| 关键信息 | 已发布的规格说明 |
| 额定载荷 | 10吨 |
| 车辆重量 | 2.2吨 |
| 车辆尺寸 | 2,580 × 1,600 × 675 毫米 |
| 起吊方法 | 液压缸平台升降机 |
| 导航选项 | 磁条、激光SLAM或二维码 |
| 转弯半径 | 1,500 毫米 |
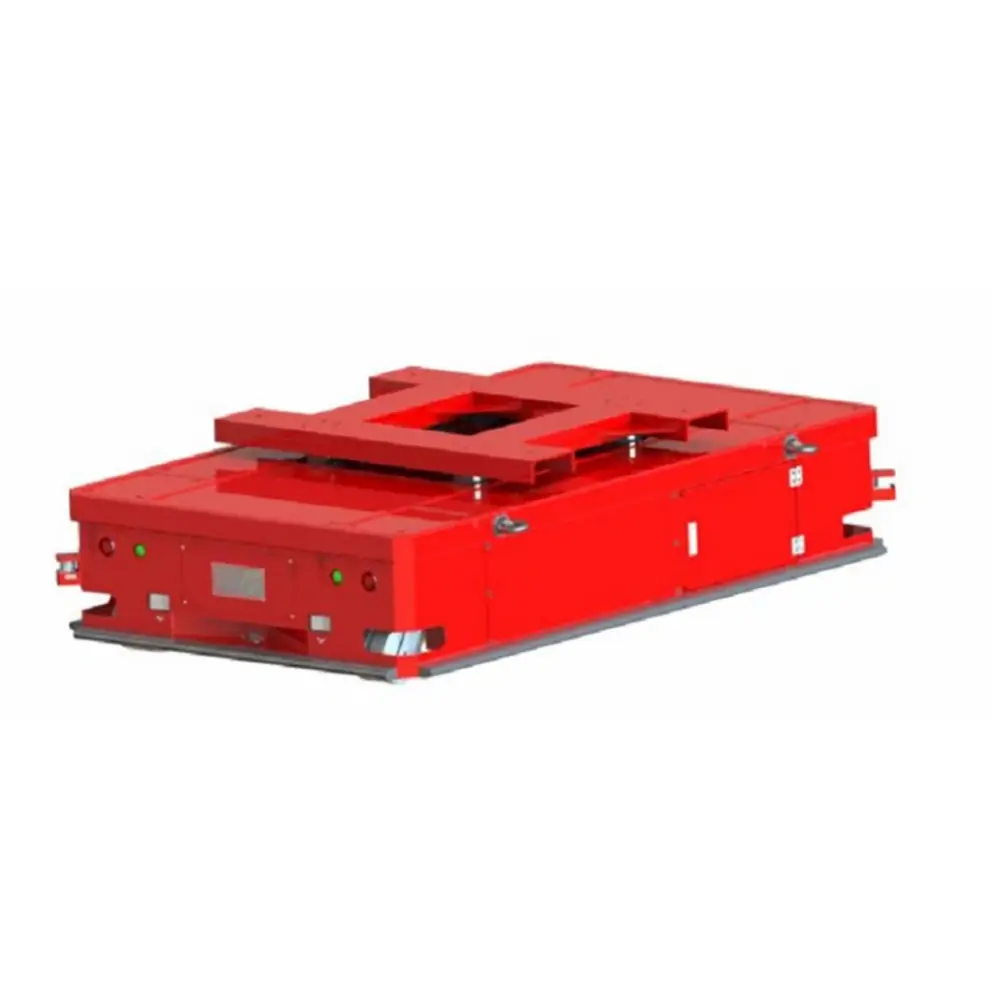
用于机架下方模具拾取的液压提升装置
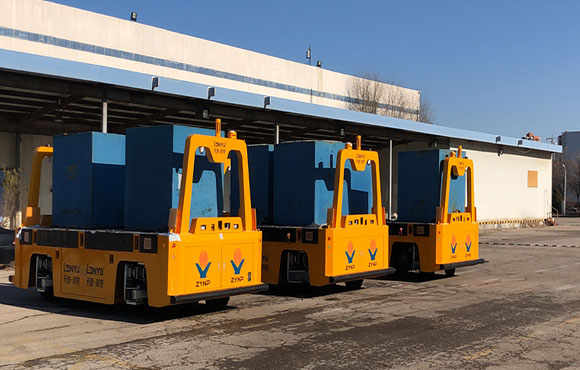
该车辆的设计目的是驶入带有支撑腿的货架下方。到达装载位置后,其液压缸平台升降机将货物升起。.
当模具存放在高架支撑结构上,且需要移动模具而无需先将其转移到单独的手推车上时,这种布置方式非常有用。购买者应将车辆轮廓与货架的内部开口进行对比,并参照货架图纸确认平台的接触位置。.
下单前还应确认实际提升行程和接触布置。齿条必须留出足够的进出间隙,而平台在提升货物时不得压到齿条结构。.
不同工厂路线的导航选项
可用的导航方式包括磁条、激光SLAM和二维码。每种方式均可根据车间布局和运输顺序进行评估。.
对于生产区域之间的固定路线,磁导引可能已足够。如果路线需要更大的灵活性,则值得评估基于激光的导航方案。在能够安装和维护站位标记的地方,可以考虑采用二维码导引。.
在准备生产车间之前,应先确定导航方案。这样可以避免安装与最终车辆配置不符的引导标记或地面路线。.
双驱动结构与车辆布局
该车采用双驱动结构,整体尺寸为2,580 × 1,600 × 675毫米。其公布的转弯半径为1,500毫米。.
驱动结构是机械配置的一部分,而尺寸和转弯半径则有助于买家评估车辆在通道和工作站间的通行能力。在技术审查过程中,应将车辆外形与最窄的路段、货架进出通道以及工作站布局进行对比。供应商还应明确说明驱动装置的布置及其运行要求。.
铸造作业的转运工作流
所述应用将熔化区与震落区之间的模具移动连接起来,两者之间设有缓冲区。运输车将模具架或工件运送至下一工序,而空托盘则可返回熔化区。.
该工作流程可减少在不同工艺区域之间反复人工往返。此外,它还为装载后的出货和空箱返还设定了明确的路线。具体的工位顺序、货架设计和交接方式应在布局规划阶段予以确认。.
对于处理重型模具的铸造厂而言,一个 重型AGV 有助于协调各工艺阶段之间的反复转运。作为该工厂的 物料搬运设备, 其价值取决于它与机架、布线路径和生产顺序的匹配程度——而不仅仅取决于其额定容量。.
关于模具运输车的常见问题
该自动模具传输系统的额定承载能力是多少?
公布的额定承载能力为10吨。买家应确认该数值涵盖了被吊起的全部负载,包括模具以及任何支撑架或夹具。在最终确定配置之前,还应审查载荷分布和支撑位置。.
这辆车能从下方吊起模具架吗?
该设计采用液压升降平台,旨在驶入带支撑腿的货架下方。能否适配特定货架,取决于净开口尺寸、底部高度、支撑腿位置以及提升接触点。应对照货架图纸核对这些尺寸。.
该车型支持哪些导航方式?
已公布的选项包括磁条、激光SLAM和二维码。应在综合评估路线稳定性、站点位置、地面状况以及未来路线调整需求后,选定最合适的方法。.
模具转运车应具备多大的承载能力?
首先考虑运输过程中所承载的最重完整负载,包括模具、托盘、货架和夹具。然后检查重心和载荷分布。所选的额定承载能力必须能够覆盖整个负载,且不得超过车辆规定的限值。.
选择推车前需要测量哪些尺寸?
记录货物重量和尺寸、重心位置、货架开口尺寸、支撑腿间距、底部净空、装卸高度、通道宽度以及转弯空间。平面图和货架图有助于供应商确认车辆能否完成整个转运过程。.
结论
模具处理方案能否成功,取决于运输环节与生产流程的衔接程度。如果模具需要在多个工艺阶段之间转移,协调不力的交接可能会导致等待时间、重复搬运以及空载托盘的不必要移动。.
通过规划路线,可以将取货点、缓冲区和配送站连接起来,形成更顺畅的物流流程。对于铸造厂而言,这意味着不仅要考虑模具如何运送到下一道工序,还要考虑空托盘如何返回,以及如何确保每个工位随时准备好接收下一批货物。.
Lonyu 的配置 可利用模具图纸、挂架尺寸和工厂布局,对照这些工作流程要求进行评估。其目的是在选定设备之前,确认车辆是否符合实际的处理流程。.