

要点总结
- 在比较车辆载重能力之前,应先计算货物总重量,并确定其重心和支点。.
- 检查底部间隙和支撑高度,以确定背包式起重装置能否接触到货物。.
- 在确认车辆尺寸之前,请先测量转弯区域、通道宽度及地面承重限制。.
- 通过实际测试,评估满载制动、障碍物检测、定位精度和电池性能。.
- 下单前,请索取技术图纸、荷载计算书和验收测试记录。.
引言
在工厂内部搬运超大尺寸的工业设备可能相当困难,尤其是当货物极其沉重或形状不规则时。大型变速箱和机械部件的重心可能偏离中心。此外,其底部结构也可能限制可用于吊装的空间。.
对于特别重的工件,叉车的承载能力可能不足。若需同时使用多辆叉车,则需要仔细协调。当需要直接从下方吊起货物时,传统的搬运车也会带来一些问题。.
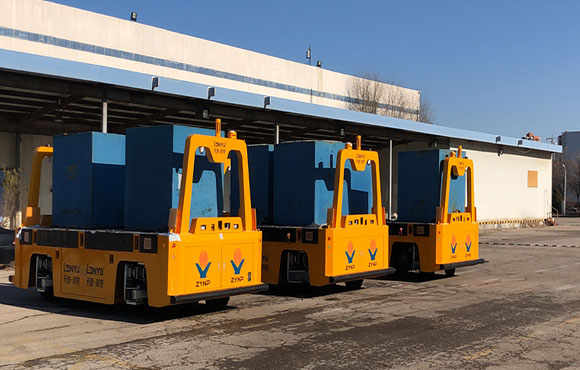
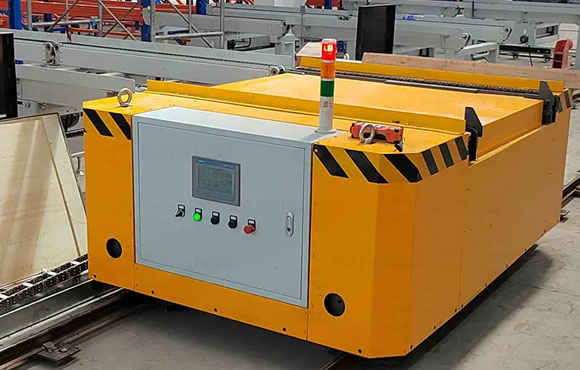
A 重型AGV 这为在生产区域之间搬运大型工业部件提供了另一种方式。不过,选择时仅查看其额定载荷是不够的。采购方需要了解货物将如何被支撑、车辆将如何装载货物,以及它能否安全地完成厂内运输路线。.
在为重型工业货物选择AGV之前,应检查哪些事项?
应从货物图纸入手,而非车辆目录。货物的尺寸、重量分布和底面结构决定了运输设备的基本要求。.
载重、尺寸和重心如何影响自动导引车(AGV)的选择?
为什么两个重量相同的工件需要不同的运输车辆?这是因为它们的支撑方式和重心位置可能导致载荷条件大不相同。.
计算运输总重量。计算范围应包括主要设备、支撑框架、起吊装置及附件。然后在图纸上标出重心位置。切勿假设重心位于几何中心。.
假设有两个组件,每个重100吨。第一个组件有四个均匀分布的支点,重心位于中心位置。第二个组件在靠近一端处有两个支点,而其大部分重量集中在同一侧。.
第二个组件会产生不同的载荷分布。其吊点可能承受的力要大得多。仅仅将总重量除以四,无法得出可靠的载荷计算结果。.
供应商应计算每个支点处的反作用力,并检查这些力是如何通过起重结构传递到车辆底盘和车轮上的。.
货物尺寸同样很重要。较长的工件可能会超出车身范围,从而改变车辆的转弯半径以及安全行驶所需的空间。.
在询价之前,请准备一份图纸,标明整体尺寸、总重量、重心坐标以及支点位置。这样供应商就能核对实际载荷布置情况,而不会仅依赖额定载荷。.
工厂路线和地面状况如何影响重载运输?
一辆车辆即使载重能力充足,也可能无法驶入工厂或在厂区内安全行驶。.
测量最窄的通道、门洞和转弯区域。测量时应包括立柱、设备基座和装卸站。如果车辆需要在原地旋转,则应测量装载货物后的完整运动范围。.
在……期间,需特别注意楼层承载能力 重载运输. 地面必须能够承受车辆自身的重量以及工件的重量。例如,一辆重35吨的车辆在承载200吨货物时,其总移动质量约为235吨。.
然而,仅凭总质量并不能决定该楼板是否适用。工程师还需要考察单个车轮的载荷、车轮接触面积、楼板厚度以及承重梁的状况。局部载荷可能比整个楼板的平均载荷更为关键。.
美国职业安全与健康管理局(OSHA)关于工业卡车运行条件的指导意见指出,地面承重限制、受损地面、油渍以及地面不平整是重要的安全隐患。该指导意见强调,运行地面必须能够支撑车辆及其所载货物。.
对于现有工厂,应获取楼板结构图纸并核查额定承载能力。需特别注意伸缩缝、地下管道、架空楼板以及曾进行过结构修补的区域。.
哪种装载方式适合该货物的结构?
接下来的问题是,该设备将如何拾取工件。.
平台式搬运车将货物放置在其上层甲板上。背包式搬运车则从货物下方进入,并从指定的支撑点将货物抬起。当工件底部有足够的间隙时,第二种布置方式会非常有用。.
有三个参数决定了它能否正常工作:最低底部间隙、支撑高度以及所需的提升行程。.
例如,某个部件的四个角可能有足够的间隙,但中间却有一根低矮的横梁。车辆若从错误的方向驶入,在到达吊装点之前就可能与该横梁发生碰撞。.
因此,买方应提供底视图。该图纸应标明横梁、突出部件、支撑垫以及预定的进入方向。.
如果工件有可 접근的支撑位置且底部空间充足,则值得考虑采用背包式结构。如果底部受阻,则平台式托架或专门设计的装载装置可能更合适。.
在自动导引车(AGV)中,哪些机械和导航功能最为重要?
在确认货物及装载方式后,应考察车辆如何在工厂内行驶并抵达各目的地。.
驱动和转向系统如何影响重载移动?
一辆满载时能直线行驶的车辆,在转弯时仍可能难以操控。转弯过程中,车轮受力会发生变化,导致车身各部位的载荷分布不均。.
差速驱动通过调节车轮转速来控制行驶方向。多轮驱动则将驱动力分配到多个车轮上。实际性能取决于电机功率、车轮布置、转向控制以及地面摩擦力。.
对于狭窄的厂区路线,可能需要原地旋转或横向移动。而较宽敞的生产车间可能只需前进和后退即可。.
A 重型运输车辆 应使用实际负载演示所需的动作。请供应商测试直线行驶、倒车、转弯以及适用的横向移动。在测试过程中,记录负载重量、速度和地面状况。.
此外,还需检查最小转弯半径以及货物周围所需的净空距离。较长的部件可能会超出车身范围,因此仅测量车辆本身可能会导致路线评估不准确。.
哪种导航系统适合该工厂的布局?
磁条导航是沿着地面上由磁条标记的预定路线行驶。当生产路线相对固定时,这种方式效果良好。但是,如果需要更改路线,可能需要对磁条进行物理调整。.
激光导航利用环境参照点和已绘制的路线。当工厂频繁更改运输路径时,这种方式可能更为便捷,不过仍需关注传感器状态和地图维护情况。.
当路线稳定且安装工作可接受时,应选择磁导航。当因路线频繁变更而需要更灵活的布置方案时,应考虑采用激光导航。.
定位性能也需要分为不同的指标进行衡量。路线精度描述了行驶过程中的偏差;停靠精度衡量最终位置;重复性则表明车辆在多次循环后能否返回几乎相同的位置。.
请供应商分别提供这三项测量的测试结果。测试报告应明确载荷条件、接近方向和测量方法。.
买家应如何评估AGV的安全性和日常运行性能?
最有价值的安全证据来自能够再现预期工作条件的测试。仅列出已安装的防护装置清单,无法替代实际验证。.
购车者在制动和障碍物检测方面应检查哪些内容?
空载车辆和满载车辆的制动要求并不相同。更大的运动质量会增加制动距离,尤其是在车辆以较高速度行驶时。.
请提供在预期运行速度下的制动记录。供应商应明确说明货物重量、地板材质、表面状况及测量方法。仅在测试条件相似时,方可比较制动数据。.
障碍物检测同样需要仔细检查。请检查前部、后部和侧面的传感器覆盖范围。宽大的工件可能会超出车身范围,从而形成需要额外保护的区域。.
此外,还应确认当人员或物体进入车辆行驶路径时,车辆会作何反应。是立即停止、减速,还是触发警报?该反应应在安全要求中予以明确规定。.
应考虑哪些安全标准和测试?
ISO 3691-4:2023 规定了无人驾驶工业卡车及其系统的安全要求和验证方法。该标准为审查自动导引车(AGV)的安全设计和保护功能提供了参考依据。.
然而,引用该标准并不意味着某款车辆自动获得了第三方认证。购买者应区分设计参考、有据可查的符合性评估以及独立认证。.
要求提供风险评估和安全测试记录。工厂验收测试(FAT)应在发货前验证已商定的功能。现场验收测试(SAT)应确认车辆在实际工厂路线上能够安全运行。.
在验收标准中应包括紧急停止、障碍物检测、故障响应和恢复程序。应在制造开始前明确测试条件。.
电池续航时间应如何与生产计划相匹配?
仅凭电池容量无法确定车辆能完成多少次运输循环。.
能耗取决于货物重量、行驶距离、提升频率、加速度和等待时间。即使电池容量相同,一辆运输重型部件且行驶长途的车辆,其能耗也可能高于完成多次短途运输的车辆。.
计算每日运输距离和运输次数。计算中应包括提升过程中消耗的能量以及在装载站等待所花费的时间。.
然后将预计需求与电池容量及可用充电时间进行对比。如果车辆需在多个班次中持续运行,除非安排了合适的充电计划,否则手动充电可能会中断生产。.
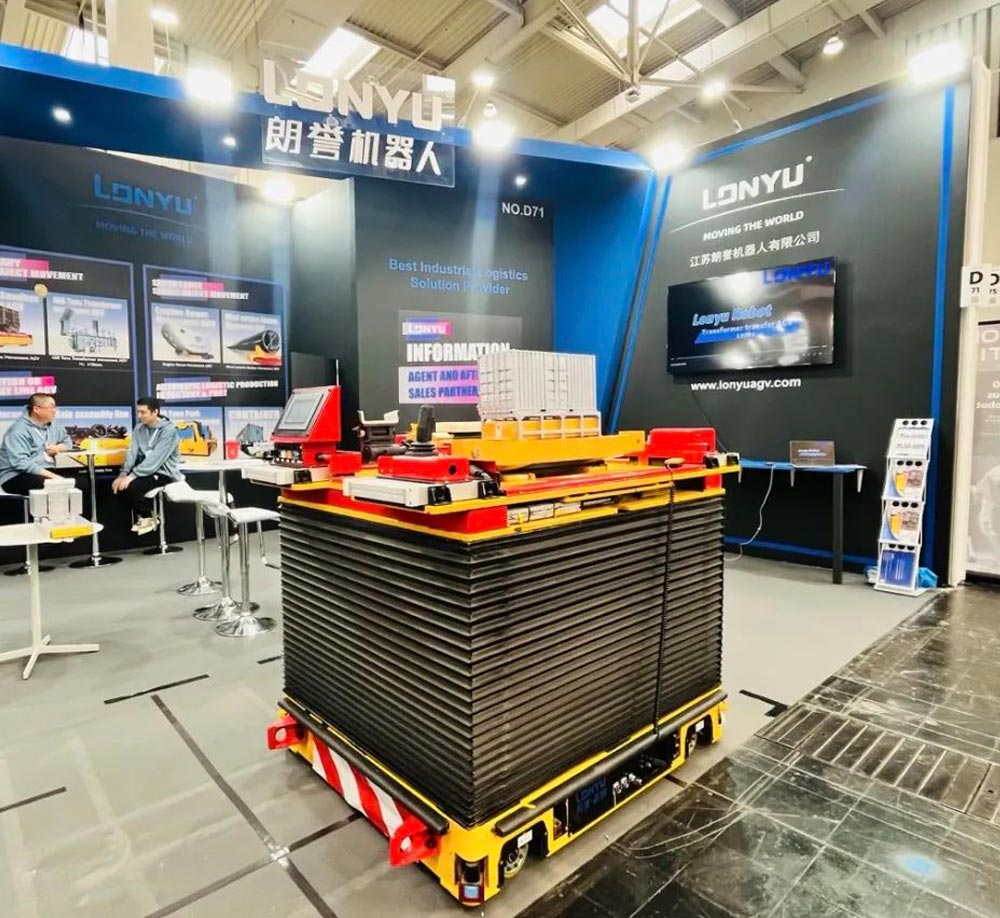
为什么选择Lonyu AGV有限公司的200吨背包式AGV用于工业运输?
对于特别沉重的部件,背包式结构提供了一种从下方装载货物的方式,而无需将其放置在传统的上部平台上。.
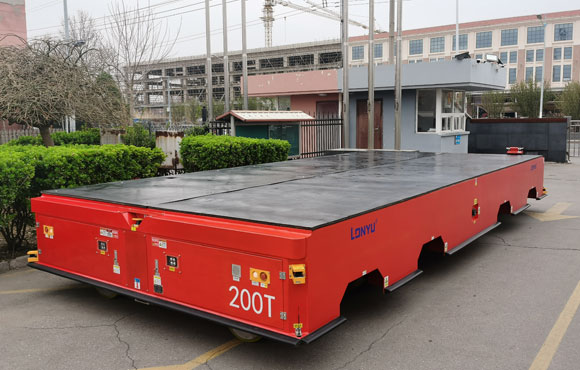
以下配置专为大型工业工件设计,包括重型变速箱。.
主要产品规格
| 参数 | 规格 |
| 额定载荷 | 200,000 公斤 |
| 车辆重量和尺寸 | 35,000 公斤;8,100 × 3,500 × 870 毫米 |
| 提升行程 | 200 毫米 |
| 驱动器配置 | 差速驱动;8个驱动轮;共计16个车轮 |
| 航行速度与导航 | 0–30 米/分钟;磁条导航 |
| 电池与安全 | 96V/600Ah 磷酸铁锂电池;激光避障、接触式防撞、警报及紧急停止 |
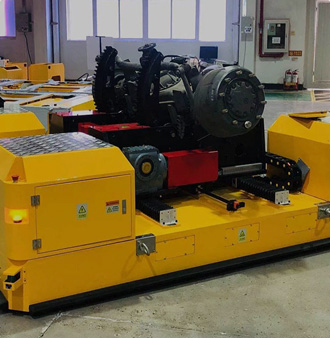
大型工业变速箱的背包式吊装
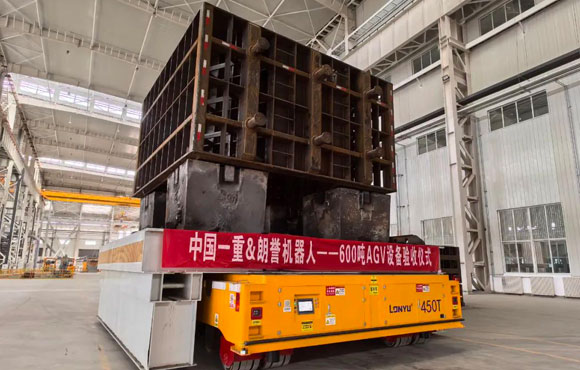
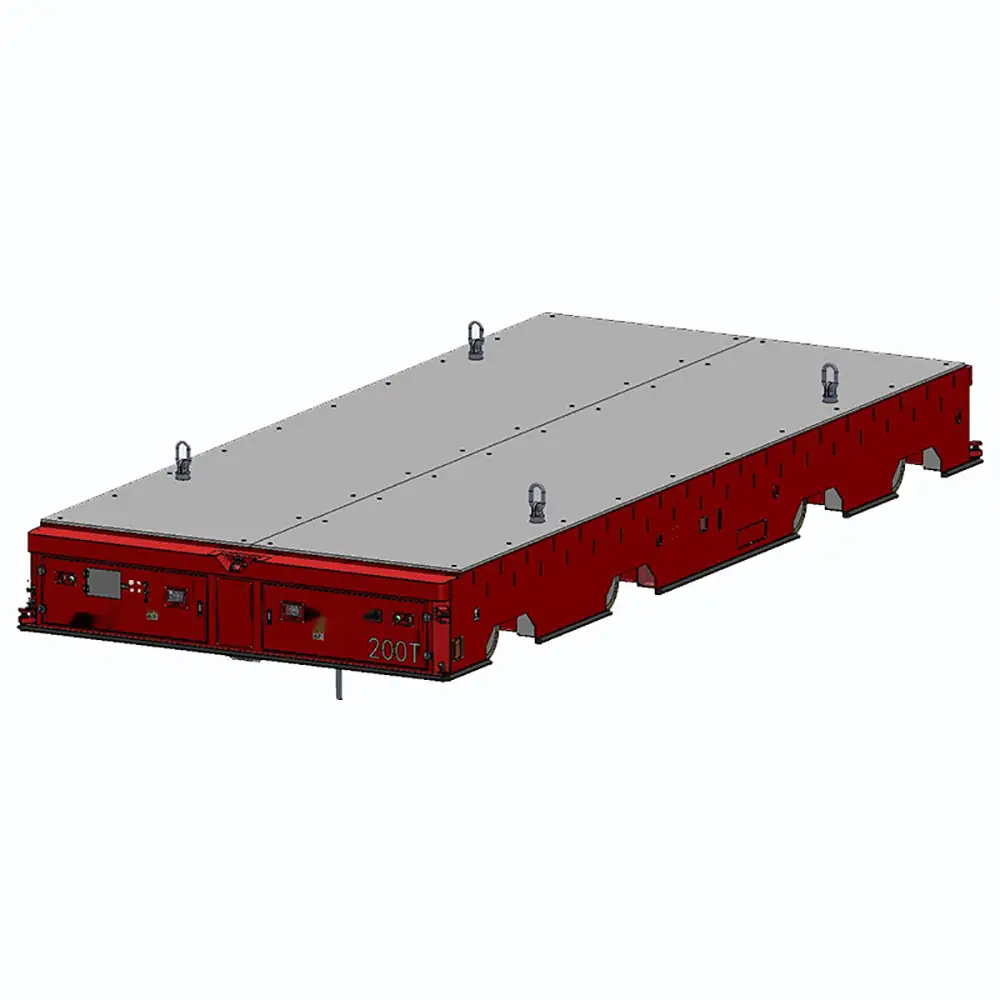
A 重型运输推车 其背包式结构伸入工件下方,并从指定的支撑点将工件抬起。当工件本身已有合适的支撑点时,这种布置可减少对单独装载平台的需求。.
标称起升行程为 200 毫米。买家应将此距离与所需的装载高度以及货物下方的可用空间进行对比。.
对于大型变速箱,底视图尤为重要。该图应标明横梁、支撑垫、突出部位以及进料方向。这样,供应商就能检查起重结构能否在无干涉的情况下到达指定位置。.
多轮驱动与多方向移动
该车辆采用差速驱动,拥有8个驱动轮,共计16个车轮。其规定的运动功能包括前进、后退、横向移动、原地旋转,以及在空载和满载条件下转弯。.
当大型部件需要穿过生产车间并与指定工作站对齐时,这些功能非常有用。当进近空间受限时,横向移动有助于完成最终定位。当车辆需要在受限区域内改变方向时,原地旋转可提供帮助。.
其标称爬坡能力不超过5°。在操作前,应结合实际坡度、地面摩擦力、货物位置及制动要求对该数值进行核对。.
液压悬架与车轮载荷分配
该车辆采用液压悬架,并配备被动式悬架结构。该设计旨在使载荷在多个车轮之间更均匀地分布。.
当大型车辆驶过地面轻微起伏时,该设计就显得尤为重要。如果车轮与地面的接触状况发生显著变化,各个车轮所承受的载荷可能会有所不同。购买者应索取悬架图纸和车轮载荷计算书,特别是在处理重心偏移的工件时。.
导航、定位和安全功能
该车辆采用磁条导航,其微动精度为±3毫米。该数值可作为在装卸站附近进行微调时的参考,但不应与整体路线导航精度相混淆。.
其安全配置包括激光避障、接触式防撞、声光警示以及紧急停止控制。规定制动距离在满载时不超过500毫米,空载时不超过300毫米。.
该车型还配备了96V/600Ah磷酸铁锂电池,并采用手动充电方式。购车者应在生产计划中考虑充电地点和可用的充电时间。.
验收前,请确认制动测试速度、货物重量、地面状况、传感器覆盖范围以及定位测量方法。.
常见问题解答
这款200吨级的“背包式”AGV能承载多少重量?
其标称额定载荷为200,000千克。但货物还必须符合规定的载荷分布、支点布置、地板承载能力及操作条件。在将额定载荷视为批准的工作载荷之前,请提交货物图纸以供工程确认。.
这款AGV背包能搬运任何大型工业变速箱吗?
不。工件需要足够的底部间隙和合适的支撑位置。所列的提升行程为200毫米。供应商在确认兼容性之前,必须检查最低障碍物、支撑高度以及吊点的对齐情况。.
这款AGV的行驶速度和制动距离是多少?
标称行驶速度为0–30米/分钟。其规定的制动距离在满载时不超过500毫米,空载时不超过300毫米。在将这些数值作为验收标准之前,请确认相应的测试速度、地面状况和载荷配置。.
在选择重载AGV时,为何地板承重能力如此重要?
车地板必须能够承受车辆及其货物的总重量。车轮载荷可能无法均匀分布,特别是在转弯时,或者当货物重心偏移时。在批准路线之前,应获取车地板的结构信息并核查当地的载荷限制。.
我应该选择磁导航还是激光导航?
磁导航适用于路线相对固定的情况,因为它需要实体的磁条。当路线频繁变化时,激光导航可能更合适。在做出决定之前,请比较安装工作、维护要求、环境条件以及定位测试结果。.
Con结论
选择合适的车辆,不仅仅需要比较载重额定值。货物形状、装卸便利性、轮载、路线净空以及日常运营要求都会影响最终的配置方案。.
一份准备充分的技术规范还有助于在制造开始前更轻松地制定验收测试和维护方案。.
如果您正在为超大尺寸的工业设备采购AGV,请发送 Lonyu AGV 有限公司,请提供您的货物重量、尺寸、重心位置、底部及支撑点图纸、所需起吊高度、工厂布局、运输路线和操作计划,以便商讨合适的配置方案,并索取技术方案和报价。.