

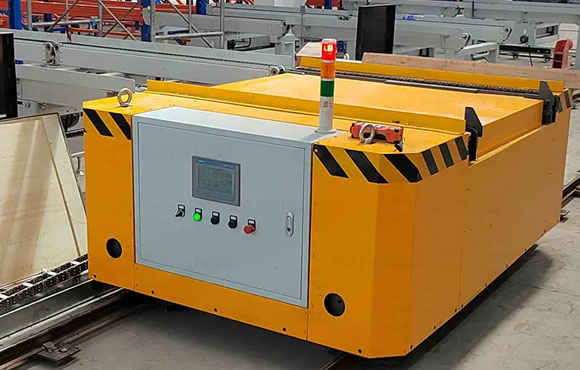


产品视频:
https://www.youtube.com/@Lonyu-AGV/shorts
应用场景与案例研究:
智能港口——项目背景与业务概况
下图展示了各种跨境中转业务模式。该项目旨在通过综合运输车辆(IGV)和智能港口建设,以实现:
■ 提高港口作业的自动化水平,例如货船装卸、集装箱堆放和运输;;
■ 提升港口管理的智能化水平,减少现场人员,提高运营效率,实现绿色、无人化运输;;
IGV 无人驾驶平板车:智能驾驶——系统架构
智能感知:基于多传感器融合的深度感知技术,可在复杂且动态的环境中实现全方位、超远距离的实时感知。.
智能定位:采用基于场景的自适应定位框架,通过多传感器高精度定位,可实现厘米级定位精度。.
智能控制:适配主流车辆底盘系统,适应各种路况和车辆状况,实现精准、实时且可靠的交互式控制。.
户外无人驾驶——多传感器融合导航

GNSS导航
户外主导航

Slam 导航
室内主导航

惯性导航
辅助导航

视觉导航
辅助导航

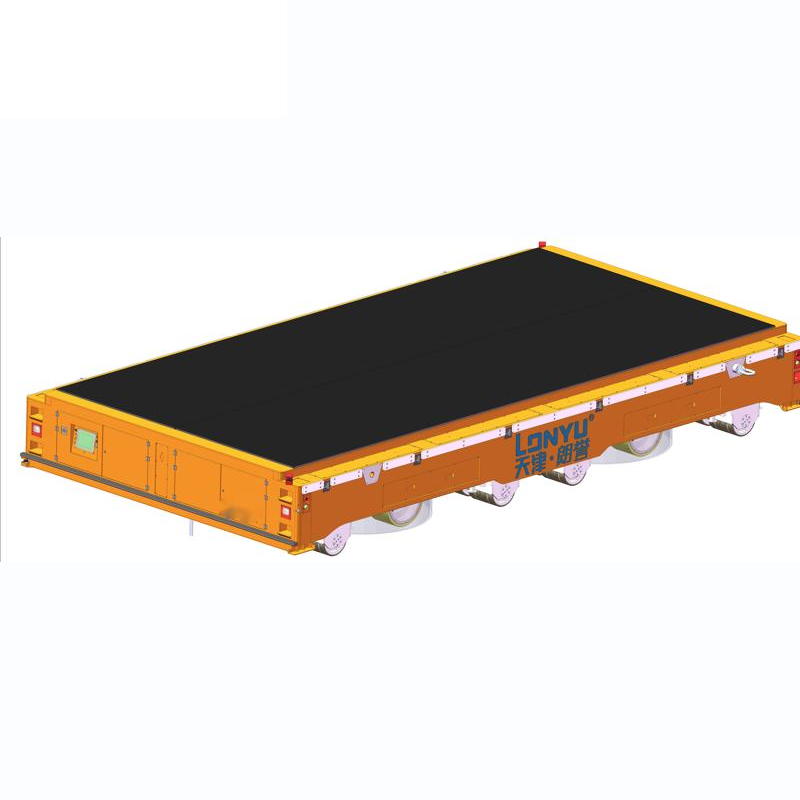
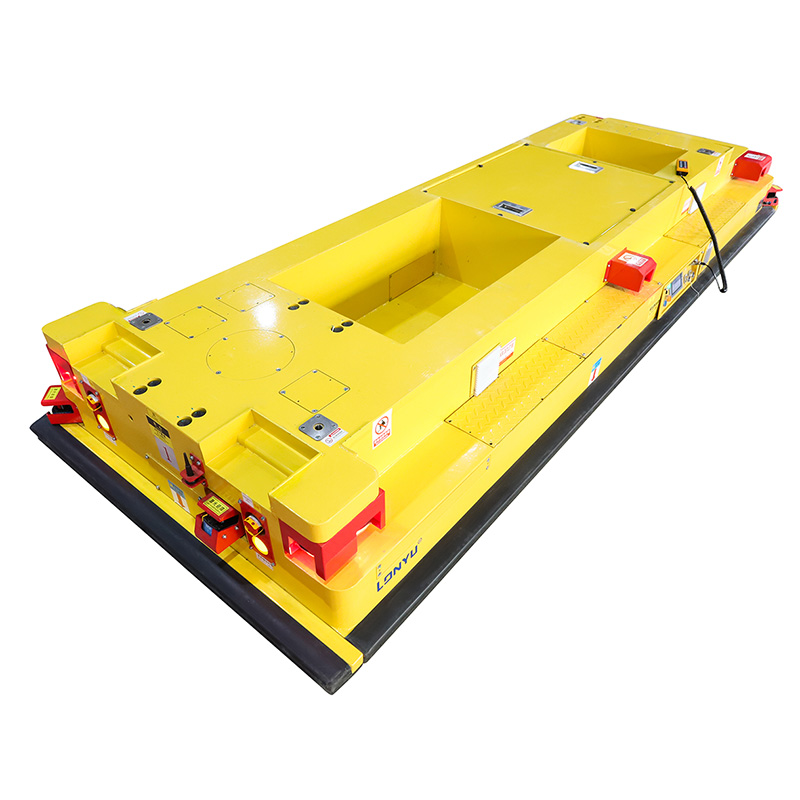
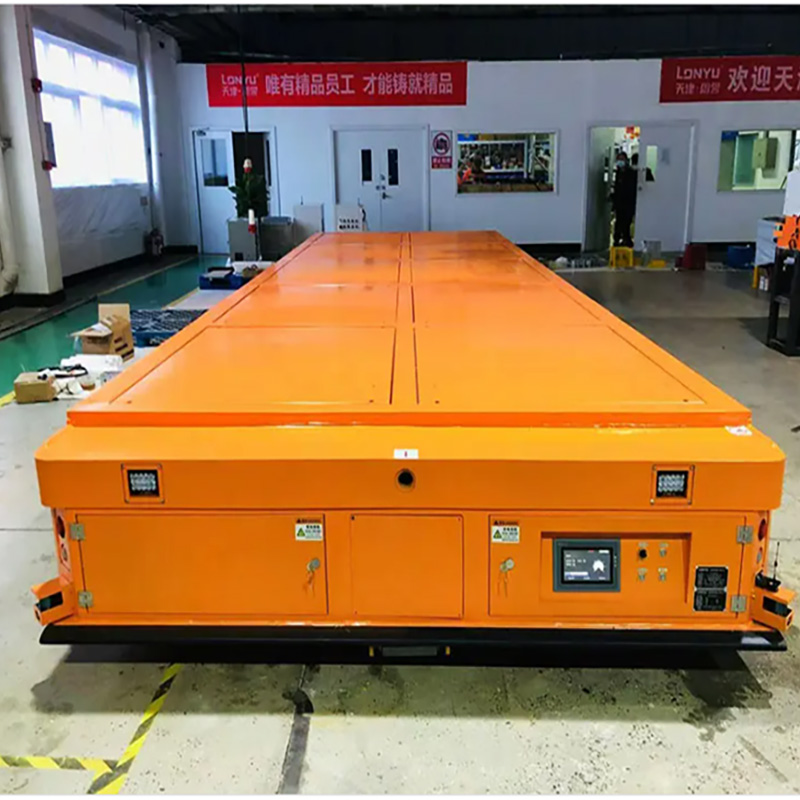
IGV无人驾驶平板卡车:基本参数

· 单台载荷:65吨/35吨
· 尺寸:长15.8米 × 宽2.7米 × 高1.5米
· 适用集装箱:2个20英尺集装箱或40英尺/45英尺集装箱
· 最大离地间隙:400毫米
· 底盘:8×4 对称式底盘
· 适应各种路况能力强,可在非铺装道路上行驶
· 充电方式:手动/自动充电/换电/混合动力增程充电

| 底盘配置 | 车轴 | 8×4(八轮四轴,前两轴和后两轴,均带转向功能)
|
| 悬架系统 | 欧洲重型悬架 | |
| 制动形式 | 通风盘式液压制动系统 | |
| 紧急制动 | 主动制动控制 | |
| 转向系统
|
电液式转向系统
|
|
| 轮胎 | 14.00-24(轮胎压力监测系统)
|
|
| 电力系统配置
|
驱动电机
|
永磁同步电机,可选配双电机驱动方案。.
单台电机额定功率 ≥ 135 kW,过载能力 ≥ 2x
|
| 电池类型 | 动力型磷酸铁锂电池
|
|
| 电池电量
|
≥282千瓦时
|
|
| 电池续航时间(连续工作范围)(电池电量状态(SOC)从 95% 降至 20%) | ≥100公里
|
|
| 充电口
|
手动充电(标准配置)、自动充电(可选)、自动更换电池(可选) |
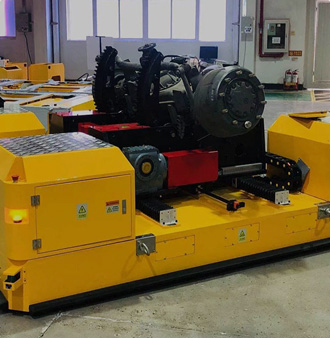
IGV 无人驾驶平板车案例
65吨集装箱水平运输——北部湾港

65吨集装箱水平运输——天津港

港口内35吨储能集装箱的水平运输
70吨钢卷水平运输——钢厂